
验证与真值系统
衡量他人的标尺。 厘米级参考系统,适用于 ADAS 基准测试、车辆动力学测试与 NCAP 法规认证。
以绝对真值验证您的系统
从 Euro NCAP 主动安全测试到离线 SLAM 算法基准评测,了解 DAISCH 基准级惯导如何树立行业标准。
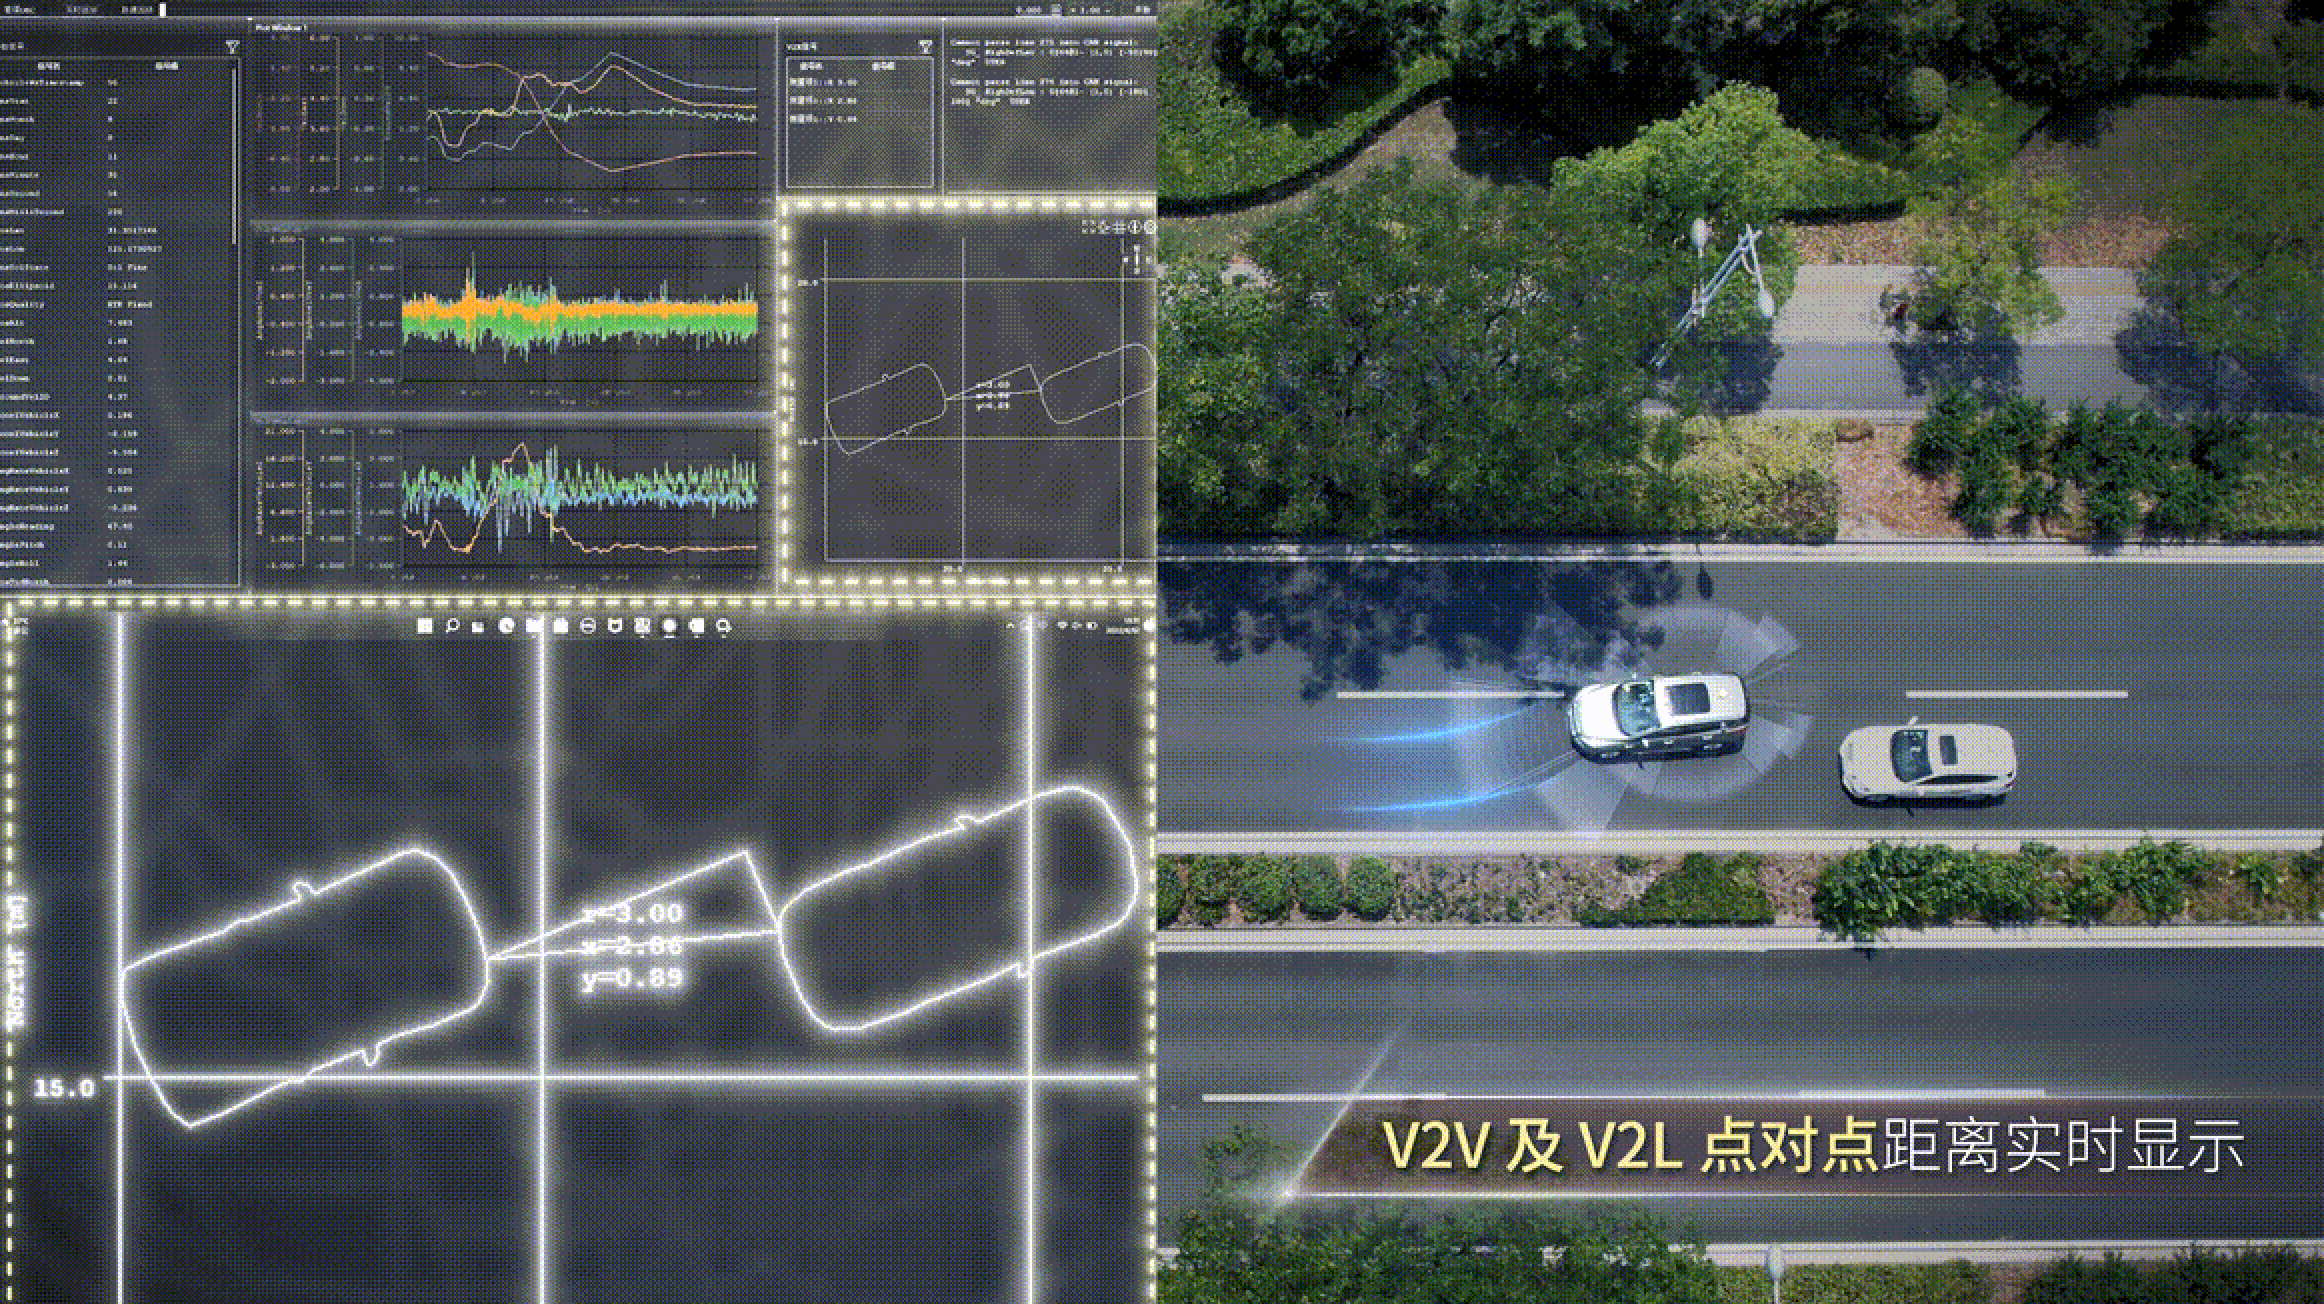
NCAP 验证(AEB/ACC)
IFS3000 ADAS 系统 无需靠猜来判断距离。它通过低延迟 Wi-Fi 连接主车与目标车,实时计算相对距离、横向误差与碰撞时间(TTC),精度达 2cm。
- 输出: 实时车车距离与 TTC
- 标准: 符合 NCAP
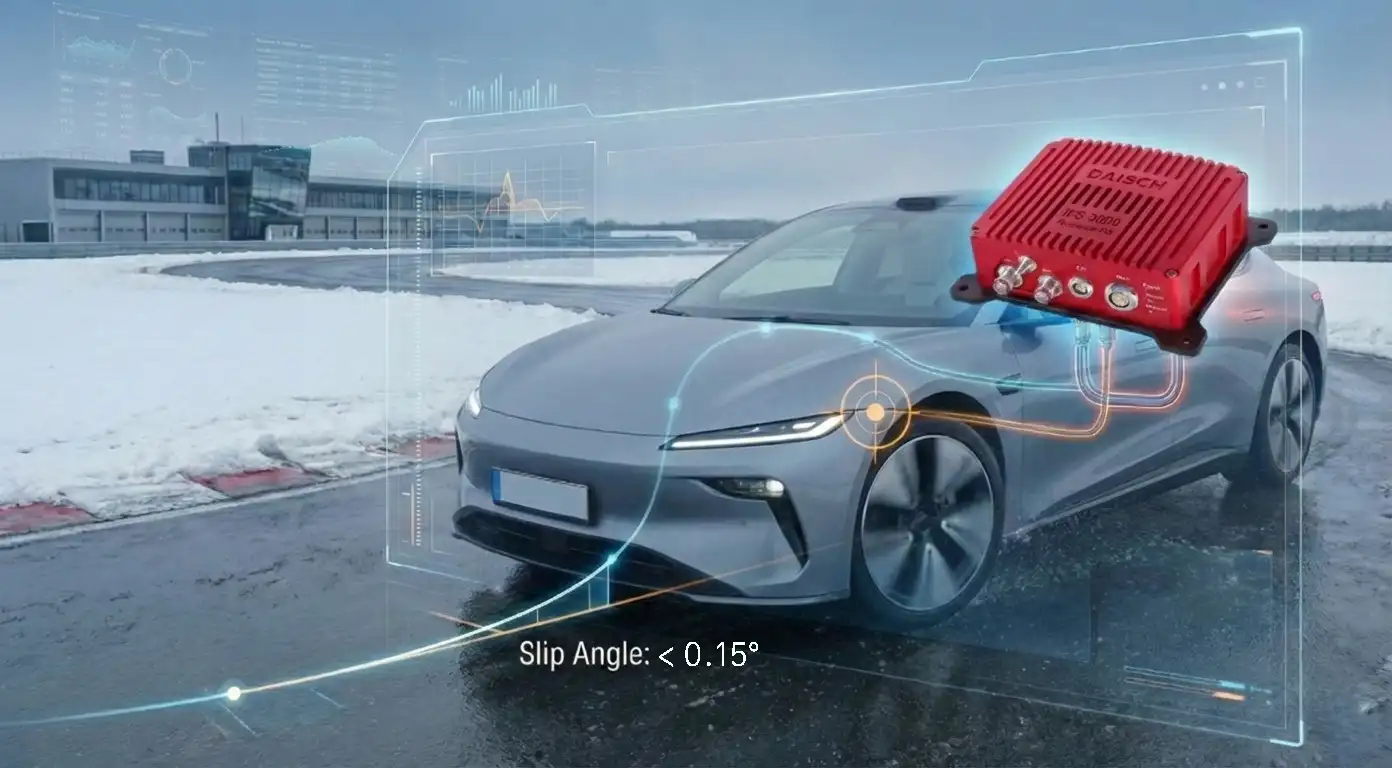
底盘调校与侧偏角
捕捉每一次瞬态操控。基准级惯导系统 融合 GNSS 速度与高等级 250Hz IMU,在车辆质心(CoG)处直接计算侧偏角,且不受路面条件(积雪、结冰、沙地)影响。
- 指标: 侧偏角精度 < 0.15°
- 特性: CAN 输出,可接数据记录仪
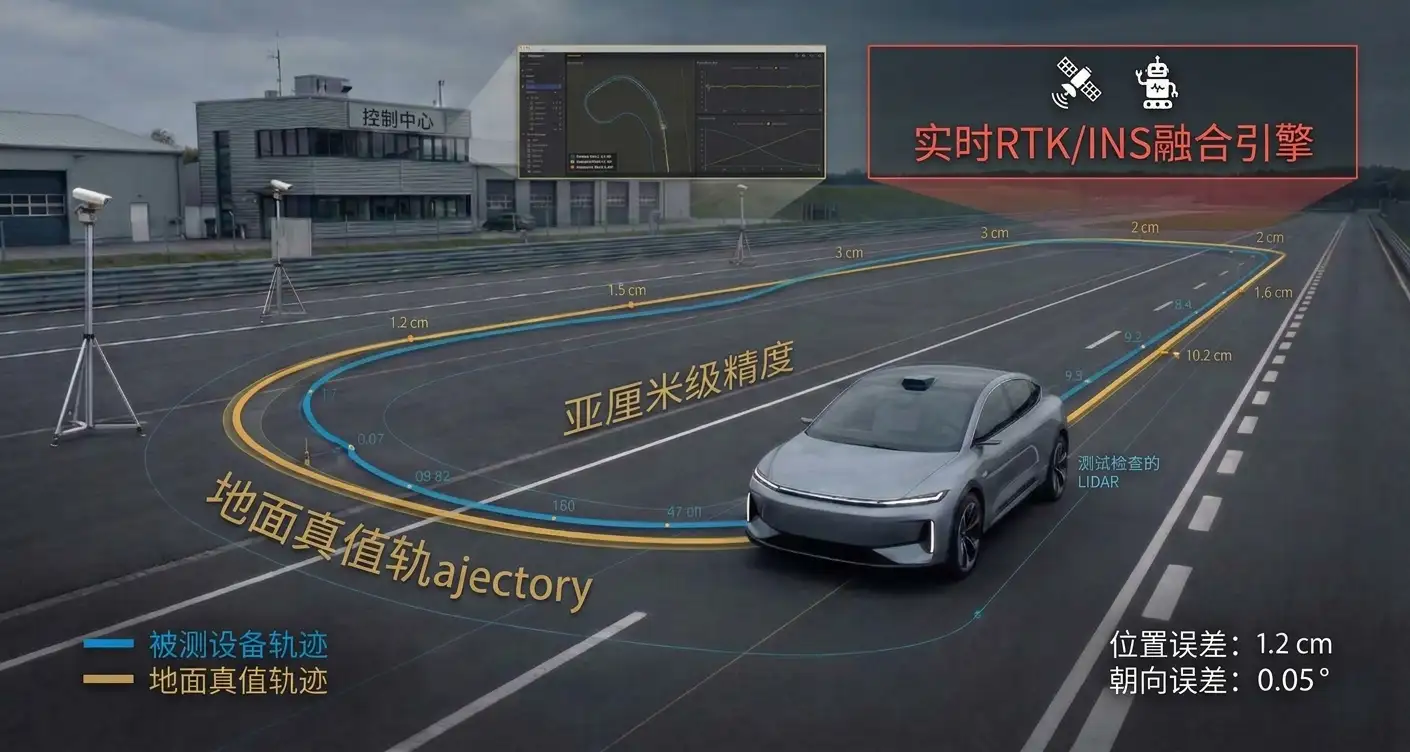
为您的 SLAM 做基准评测
建立绝对真值。使用 DS Insight,您可以实时生成亚厘米级精度的「黄金轨迹」,非常适合用于计算 KPI 误差报告。
- 作用: 生成真值轨迹
- 流程: 实时生成数据
为什么我们是”黄金标准”。
在验证领域,”差不多够用”远远不够。我们的系统旨在成为 ADAS 与车辆动力学测试中无可争议的参照基准。
计量可溯源
每一套 DAISCH 基准系统在出厂前都经过严格标定。我们提供可溯源的标定证书,确保您的测试数据经得起审计。
- 定位精度:0.6cm
- 漂移:陀螺零偏不稳定性 0.7°/h
先进的 MEMS 与 GNSS 模块
我们的 IMU 模块采用阵列式配置,具备高精度与高稳定性。
- 精度:提升至 0.6 cm
- 特性:隧道轨迹修复
DSX™ 融合算法
它具备出厂前预标定,并通过算法在不同温度环境下保持性能一致。
- AutoCalix™:出厂标定
- DSX™ 算法融合
工作流加速工具
我们与 Vector CANape、Dewesoft 及 Python 无缝集成。
原生支持 Vector 与 Python
我们懂你的工具链。使用已验证的 DBC 文件接入 Vector CANape/CANalyzer,或用 Python 脚本解析日志。
真值基准选型指南
理解「常规导航」与「验证级」基准系统之间的区别。
- 精度与重复性:充当测量中的「标尺」。
- 时间同步:与被测设备(DUT)数据精确对齐。
- 数据完整性:依托稳健的实时传感器融合算法,确保最高可靠性。
- ADAS 验证:为 AEB、ACC 与车道保持辅助做基准评测。
- 传感器对标:验证新型激光雷达、毫米波雷达或相机的性能。
- 算法评估:测试 SLAM 与定位算法栈。
- 车辆动力学:精确测量侧偏角与底盘姿态。
- 位置:厘米级精度(1–2 cm)。
- 姿态:精确的航向角(0.05°)、横滚角与俯仰角。
- 重复性:性能稳定,适用于回归测试。
- PTP(IEEE 1588):用于基于以太网的传感器融合。
- PPS / 硬件触发:用于相机与激光雷达的硬同步。
- GNSS 授时:绝对 UTC 对齐。
- 整车测试平台:兼容 Vector CANape、Dewesoft 等。
- 数据记录仪:标准接口(CAN/以太网),便于记录。
- 测试框架:提供 DBC 文件与 SDK,便于自动化。
- 连续运行:热管理稳定,支持全天候测试。
- 数据一致性:长时间采集下漂移最小化。
- 可扩展性:适合车队级外场测试部署。
- 试验场 / 测试赛道。
- 公开道路(城市、高速)。
- 非铺装路面。
- 量化定位误差(例如「我的 SLAM 漂移了 15 cm」)。
- 评估各种场景下的感知性能。
- 支撑自动化回归测试与长期 KPI 跟踪。
- 算法开发(调参)。
- 早期样机验证(尽早发现问题)。
- 量产前道路测试(最终签核)。
- 配置指导:选择合适的精度等级。
- 集成支持:协助天线布置与杆臂测量。
- 数据输出:确保你的日志已同步且有效。