
高性能 6 自由度 IMU 模组
直接获取经过温度补偿标定的加速度与角速率数据。专为 L2+ 自动驾驶与机器人领域自研融合算法的团队打造。
为各种环境而生
从高速自动驾驶到高动态人形机器人,看 DAISCH IMU 如何解决复杂的定位难题。
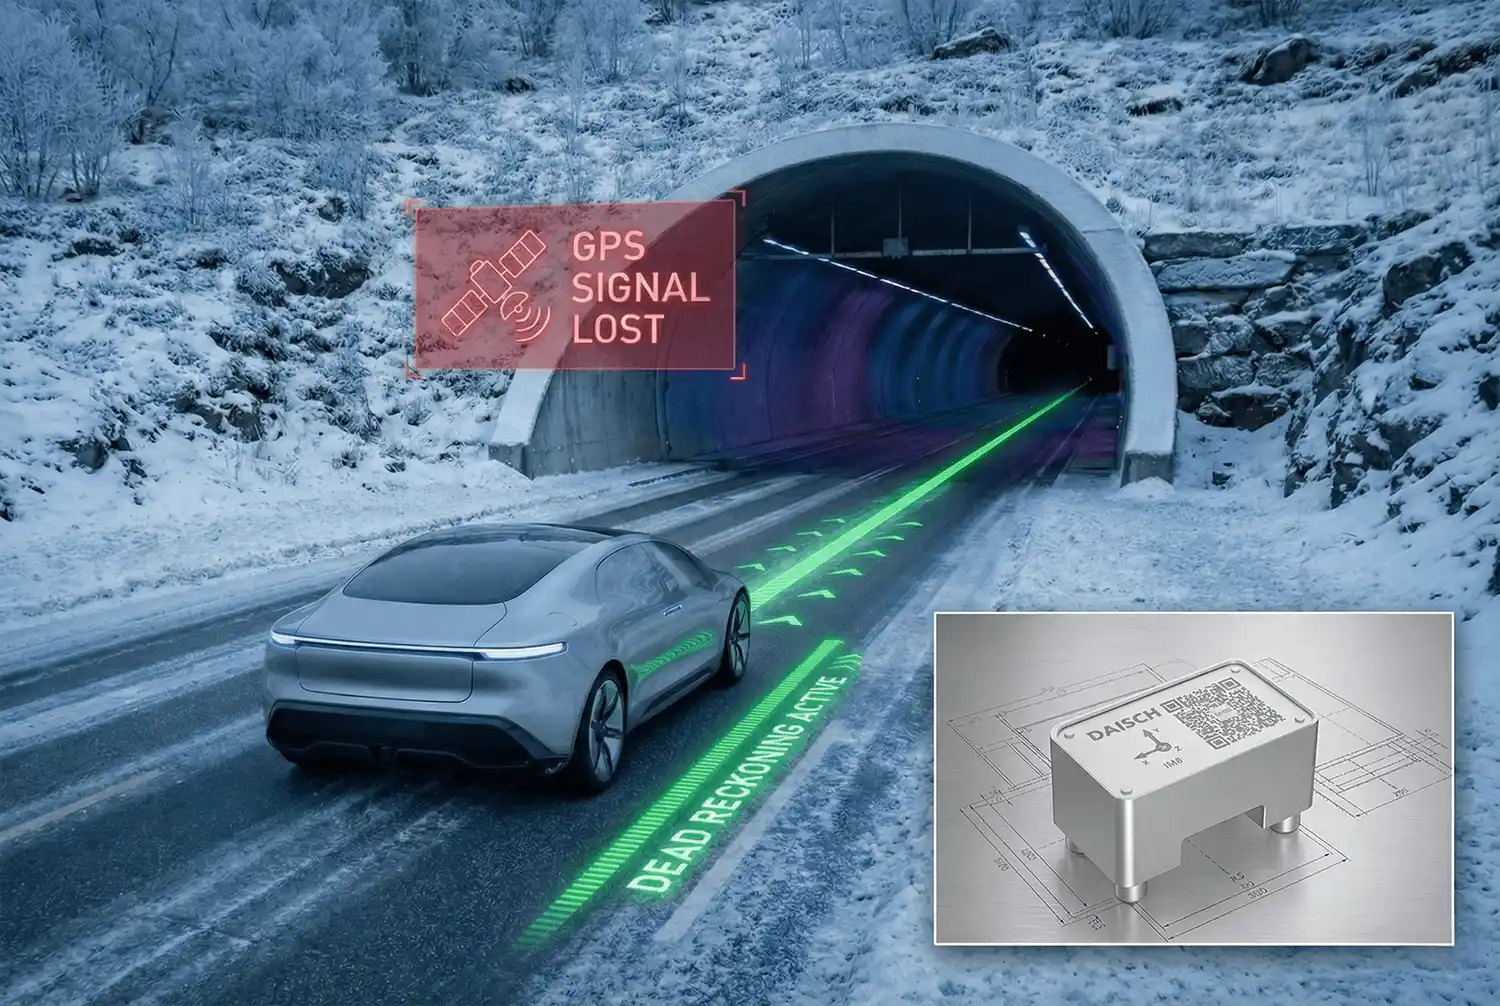
卫星信号缺失环境下的高精度航位推算
DAISCH IMU 采用 AutoCalix 技术,最大限度降低零偏、标度因数与正交性问题。 我们通过 EKF(扩展卡尔曼滤波)输出干净、经过补偿的数据,确保卫星信号丢失时轨迹预测依然平滑。
- 零偏不稳定性 < 2°/h(Allan 方差)
- 符合 ASIL-B 功能安全
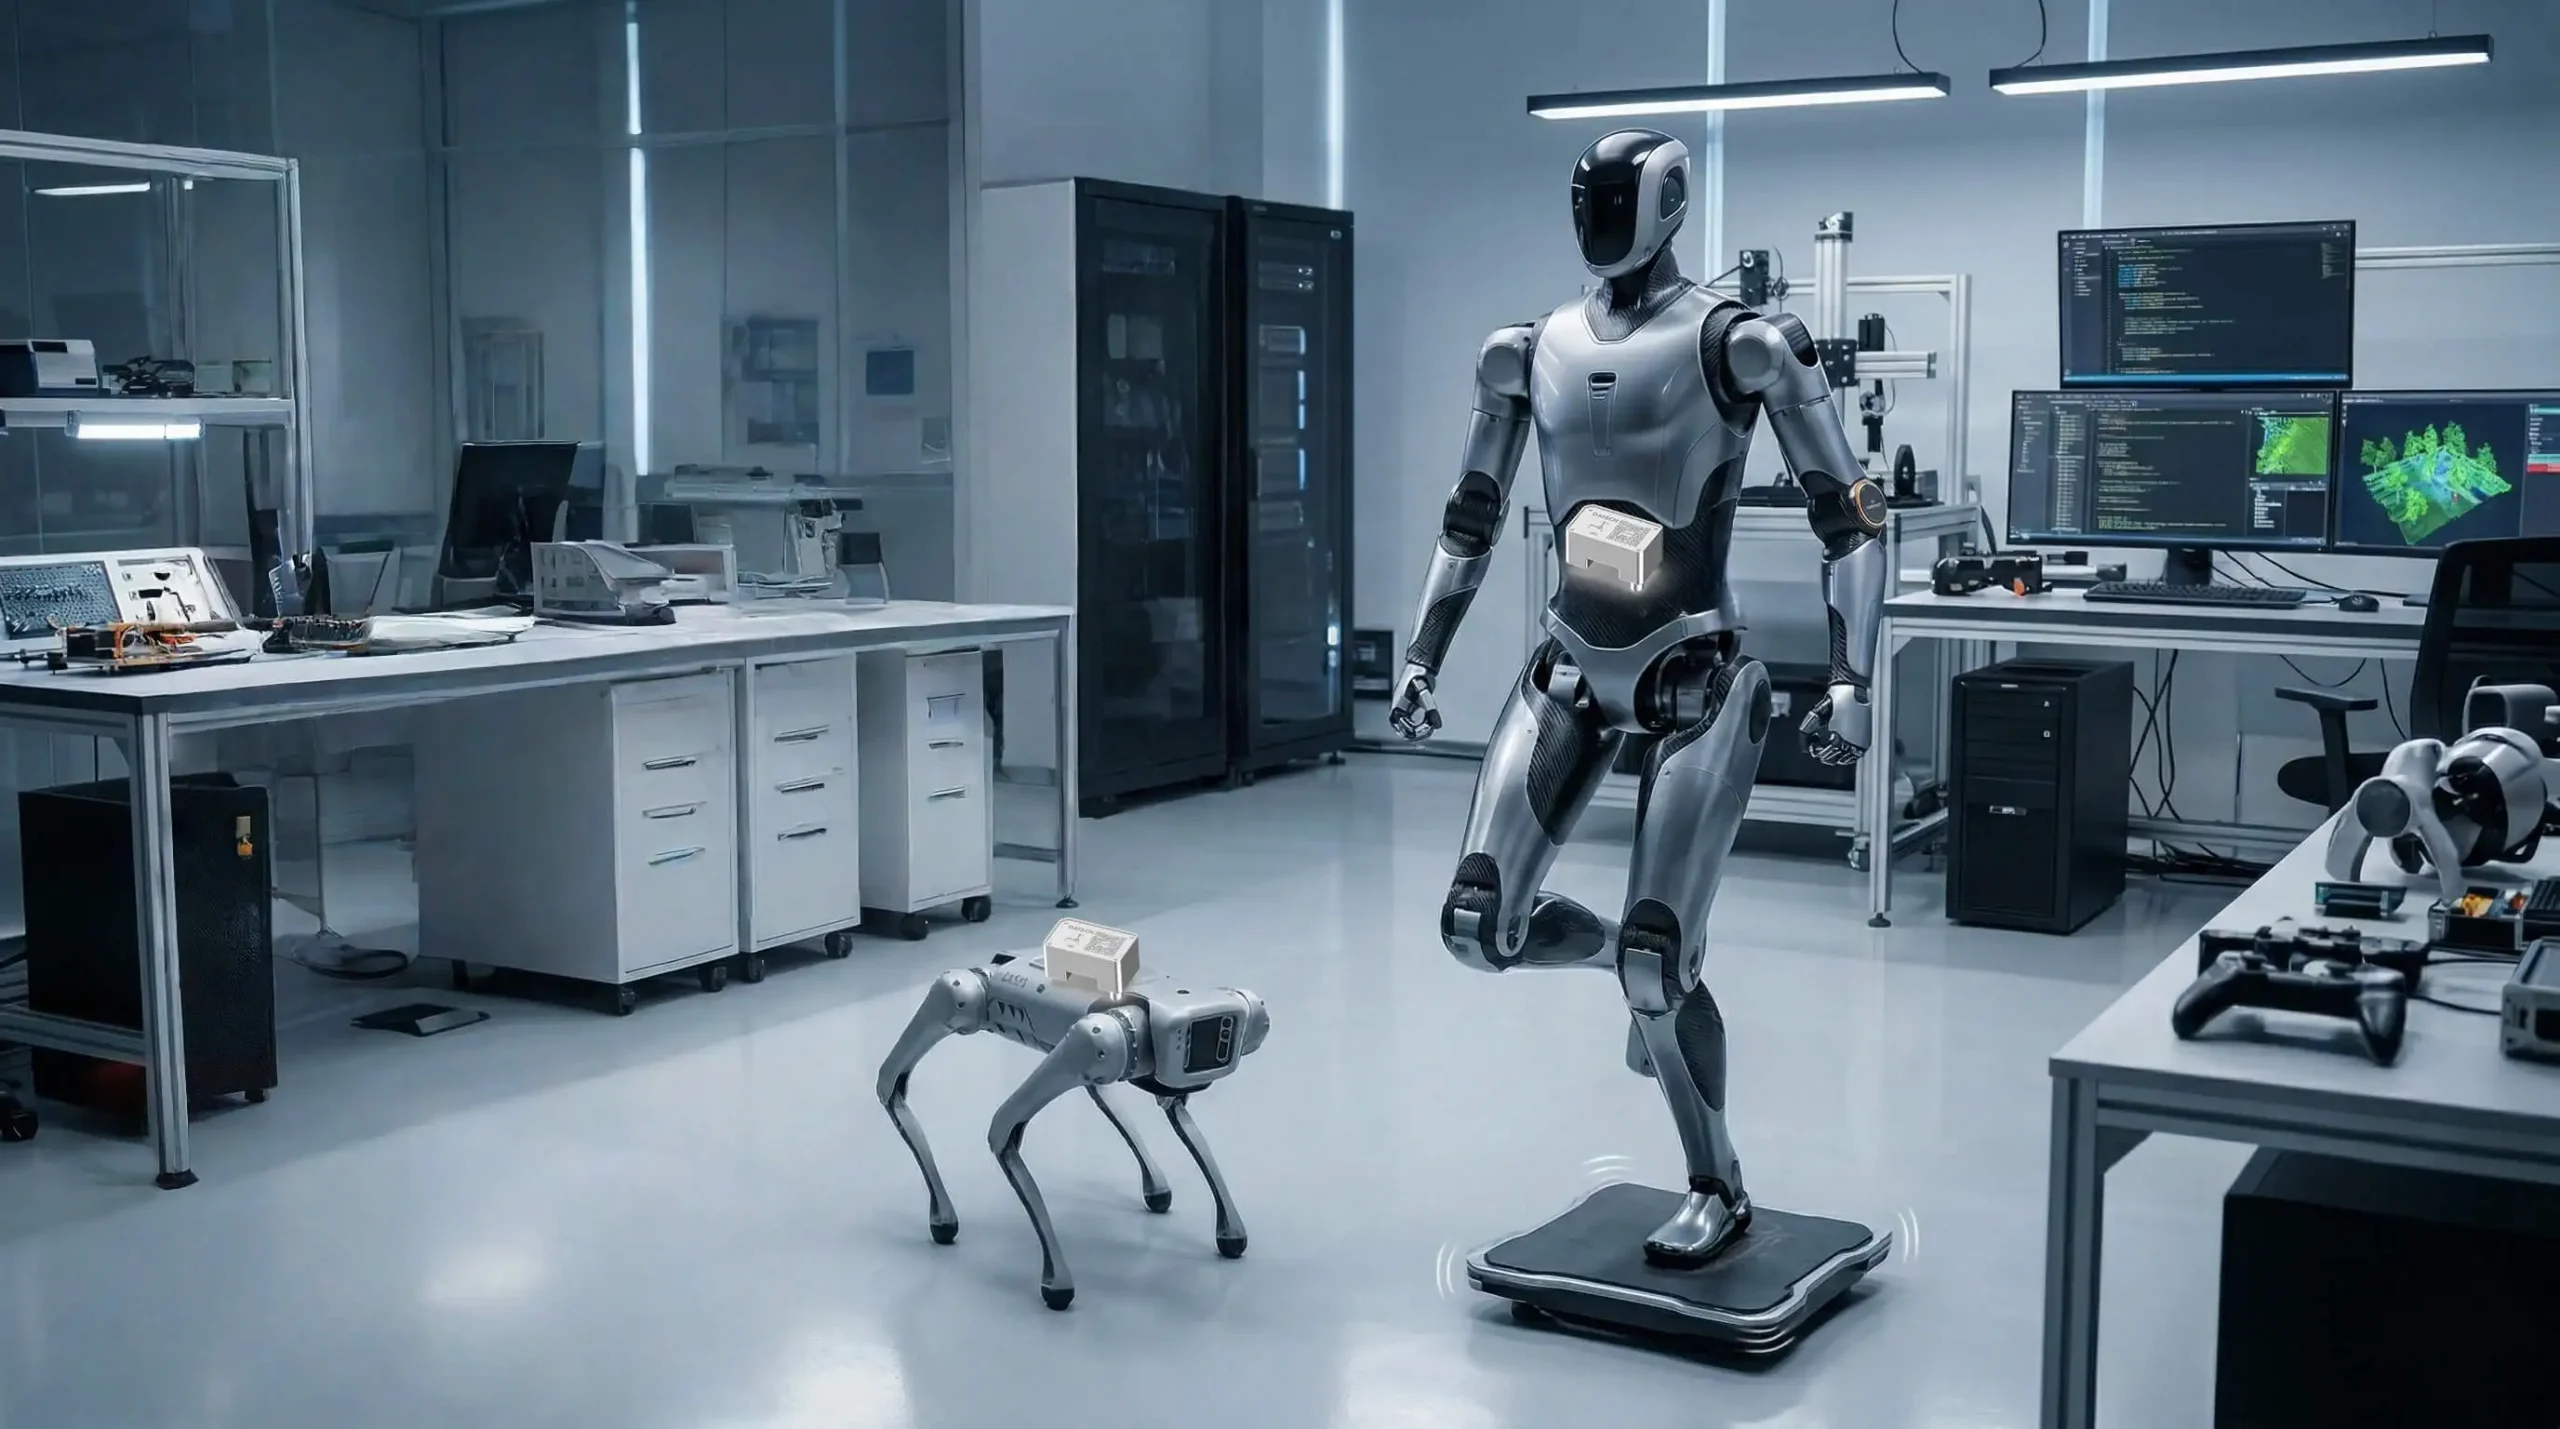
高振动下的动态平衡控制
专为高动态机器人设计,我们的传感器具备高量程(1000°/s)与优化的振动整流误差(VRE)抑制能力。 紧凑的尺寸可直接集成到关节执行器或躯干中心。
- 高带宽,适配快速控制回路
- 抗冲击能力强
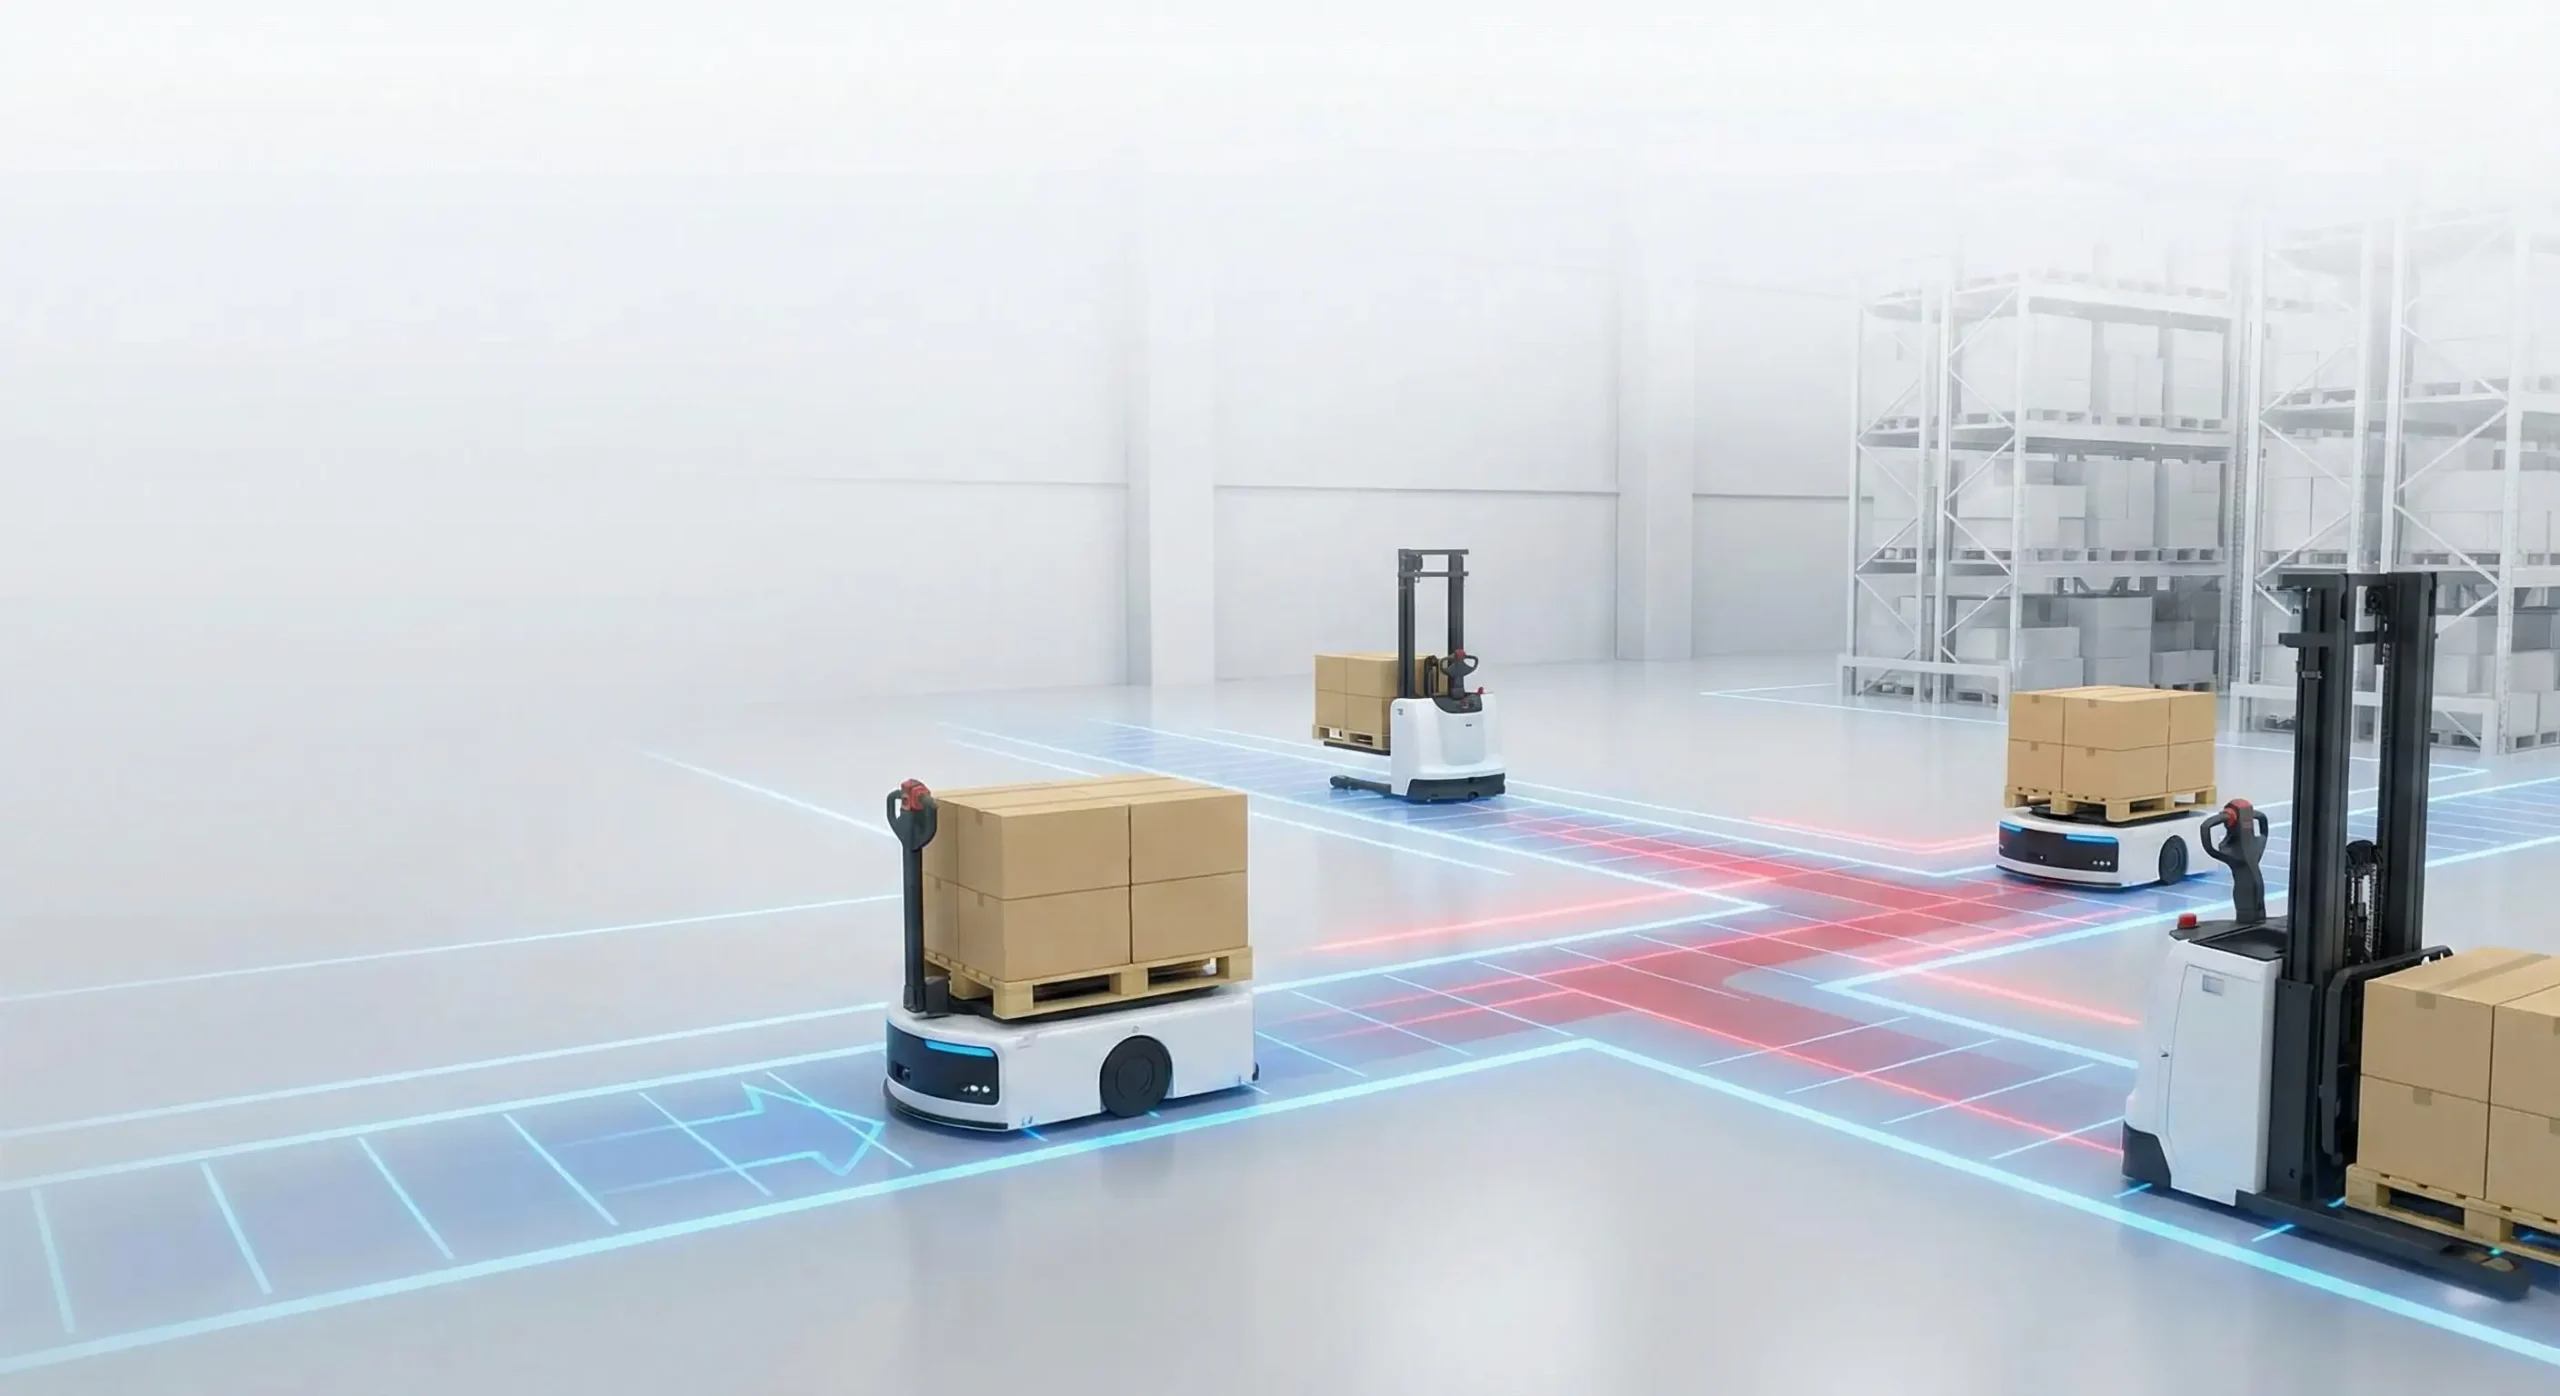
面向室内导航的可靠航向
IM3 与 IM1R 系列弥合了成本与性能之间的差距。 依托我们的大规模量产标定产线,以物流车队可负担的价格提供稳定性。
- 面向车队部署的成本优化
- SPI 接口即用
对比规格参数
根据您的项目需求筛选,快速找到最合适的传感器。
| 产品系列 | 适用场景 | 核心参数 | 资料下载 |
|---|---|---|---|
| IM8 系列 ASIL-B |
“我需要极低零偏漂移,用于 L4 自动驾驶出租车或高精地图测绘。”
|
零偏不稳定性2 °/h
接口SPI
工作温度-40°C ~ +105°C
输出补偿后数据
|
数据手册 |
| IM7 系列 ASIL-D |
“我需要一款高性价比、坚固耐用的传感器,用于量产 AGV 或乘用车。”
|
零偏不稳定性2 °/h
接口 SPI
工作温度-40°C ~ +105°C
供电3.3V 直连
|
数据手册 |
| IM3 系列 工业级 |
“我需要一款坚固可靠的 IMU,用于机器人、割草机或高动态机械设备。”
|
零偏不稳定性3.5 °/h
接口SPI
特性抗振动设计
尺寸紧凑型 PCB
|
数据手册 |
工程师为什么选择 DAISCH。
数据手册往往掩盖了真实工况下的性能。我们在「规格书上的精度」与「路试中的可靠性」之间架起桥梁。
全温区标定
多数传感器仅在 25°C 下测试。DAISCH 传感器经过 AutoCalix™ —— 覆盖整个工作温区的严格补偿。
- 温区: -40°C 至 +105°C
- 结果: 冬季测试无漂移
垂直整合
我们不是设计公司。我们拥有自己的产线,保障供应链稳定与快速打样。
- 产能: 500 万套以上/年
- 交期: 数周,而非数月
车规级严苛标准
我们的质量体系对标 Tier 1 一级供应商要求,把车规级可靠性带入机器人与工业应用。
- 认证: IATF 16949 / ISO 26262
- 等级: ASIL-B / ASIL-D Ready
从原型到量产,只需数周。
我们深知硬件集成的痛点。为此我们提供完整的工具链,帮助您在投入量产之前降低项目风险。
评估套件
无需为了测试单独设计 PCB。我们的 USB-C 兼容评估套件,可让您在 PC 上即时可视化传感器数据。
- 即插即用 USB 接口
- 随附 DS_RVision 软件
驱动与 SDK
不必再从零编写底层解析代码。我们为常见的机器人中间件提供可直接用于生产的驱动。
- ROS / ROS2 节点(GitHub)
- C++ / Python SDK
工程样品
加速您的概念验证。我们为符合条件的项目备有工程样品库存,让您无需等待数月。
- 48 小时内发货
- 全球快递配送
工程问题,逐一解答。
IMU 模组:提供经过标定的原始传感器数据,通常包含三轴加速度与三轴角速率。适合希望完全掌控传感器融合、滤波与系统级算法的团队。
智能运动传感器:集成了 IMU 模组、MCU 以及预装的传感器融合软件,可直接输出运动与姿态信息,大幅降低开发工作量、缩短集成周期。
实际选型建议:- 若公司内部有算法团队,或存在定制化融合需求,选择 IMU 模组。
- 若希望更快落地、且无需自行开发融合软件即可获得稳定的运动输出,选择 智能运动传感器。
是。所有 DAISCH IMU 产品在出货前均经过出厂标定,保证批内各产品性能一致,减少用户在系统集成阶段的标定工作量。
标定内容包括:- 零偏、标度因数与轴间失准补偿
- 全工作温度范围标定(视型号而定):−40 ~ 85°C 及 −40 ~ +105°C
- 标定数据存储于模块内部,由传感器或 DSX 软件直接调用
我们不只依赖数据手册上的标称值,而是更关注在振动、温度变化、长时间连续运行等真实工况下,性能是否可复现、可长期保持。
长期稳定性通过以下方面保障:- 车规级 MEMS 传感器选型
- 温度相关的标定模型
- 稳健的传感器融合算法(DSX)
- 受控的生产与验证流程
DAISCH 同时支持两种方式,系统设计者可在完全掌控算法与直接使用预集成运动感知之间自由选择。
- IMU 模组:输出经过标定的原始加速度与角速率数据。
- IMU 传感器套件 / 智能运动传感器:提供融合输出,如姿态(横滚、俯仰、航向)、角速率与加速度。
接口类型与输出格式会因产品及应用需求而异。
支持的接口(视系列而定):- SPI
- 经过补偿的加速度计与陀螺仪数据
- 温度数据
- 融合后的姿态信息(横滚、俯仰、航向)
适用。产品系列针对不同需求做了优化,覆盖从成本敏感的机器人应用到高可靠性的汽车与自主系统。
典型应用:- 人形机器人与四足机器人
- AMR / AGV 平台
- 自动驾驶车辆与无人装备
- 工业与户外机器人系统
可以。部分产品专为高振动、户外作业及宽温度范围场景设计。
车规级传感器在此基础上还支持:- 3.3 V 供电输入
- 稳健的电气设计
*产品适用性取决于具体使用环境,请据此选型。
提供。这些工具有助于加快评估、系统集成与早期开发。
- IMU 传感器套件评估套件
- 开发板与参考设计
- PC 端评估软件
- 部分产品的 ROS 驱动
我们建议尽早介入,这样可以在一开始就完成合理的选型并给予系统级支持。
我们通常在这些阶段提供支持:- 概念与架构定义
- 工程样机与原型阶段
- 系统验证与试点部署
- 量产导入
部分 DAISCH 产品基于车规级设计理念与制造流程。
但能否用于安全关键或需认证的应用,取决于系统级设计与合规要求。对于涉及功能安全的项目,DAISCH 建议尽早沟通应用需求,以确保合适的选型与集成策略。