
定位与导航系统
即使在 GPS 失效时,仍保持厘米级精度。 紧耦合的GNSS + INS 融合方案,面向复杂城市环境下的自动驾驶、测绘与机器人应用。
战术级 INS
基于 MEMS 的超高精度融合方案,适用于高精地图测绘与 L4 自动驾驶。长时间隧道失锁时仍能保持极小漂移。
工业级 GNSS/INS
紧凑、高性价比的 RTK 融合方案,适用于配送机器人、矿山车辆与物流 AGV。
双天线系统
真航向输出,不受磁干扰影响。适用于慢速移动机械。静态时也能快速定向并输出稳定航向。
GNSS 天线
卫星 GNSS 板卡支持多星座、多频段。
任何环境下的连续定位
从城市峡谷到遮挡严重的树冠之下,看看 DAISCH GNSS/INS 系统如何在最具挑战性的环境中提供不间断的厘米级精度。
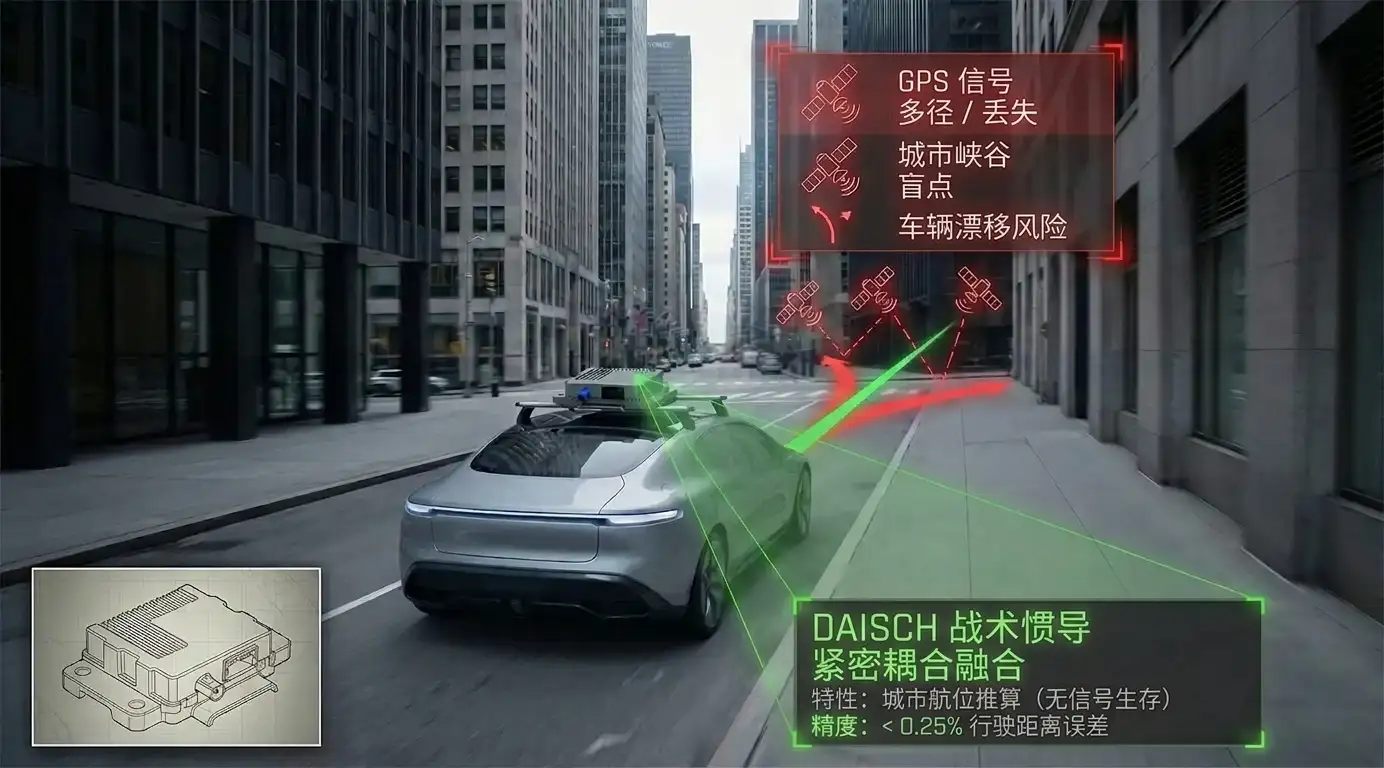
GNSS 拒止环境中的生存之道
标准的松组合系统在此类场景下会失效。DAISCH 战术级 INS 采用紧组合融合技术,将原始卫星观测量与高端 IMU 数据融合,使系统能够在长时间中断期间以极小的漂移完成航位推算。
- 特性:隧道航位推算(中断生存能力)
- 精度:行程距离误差 < 0.25%
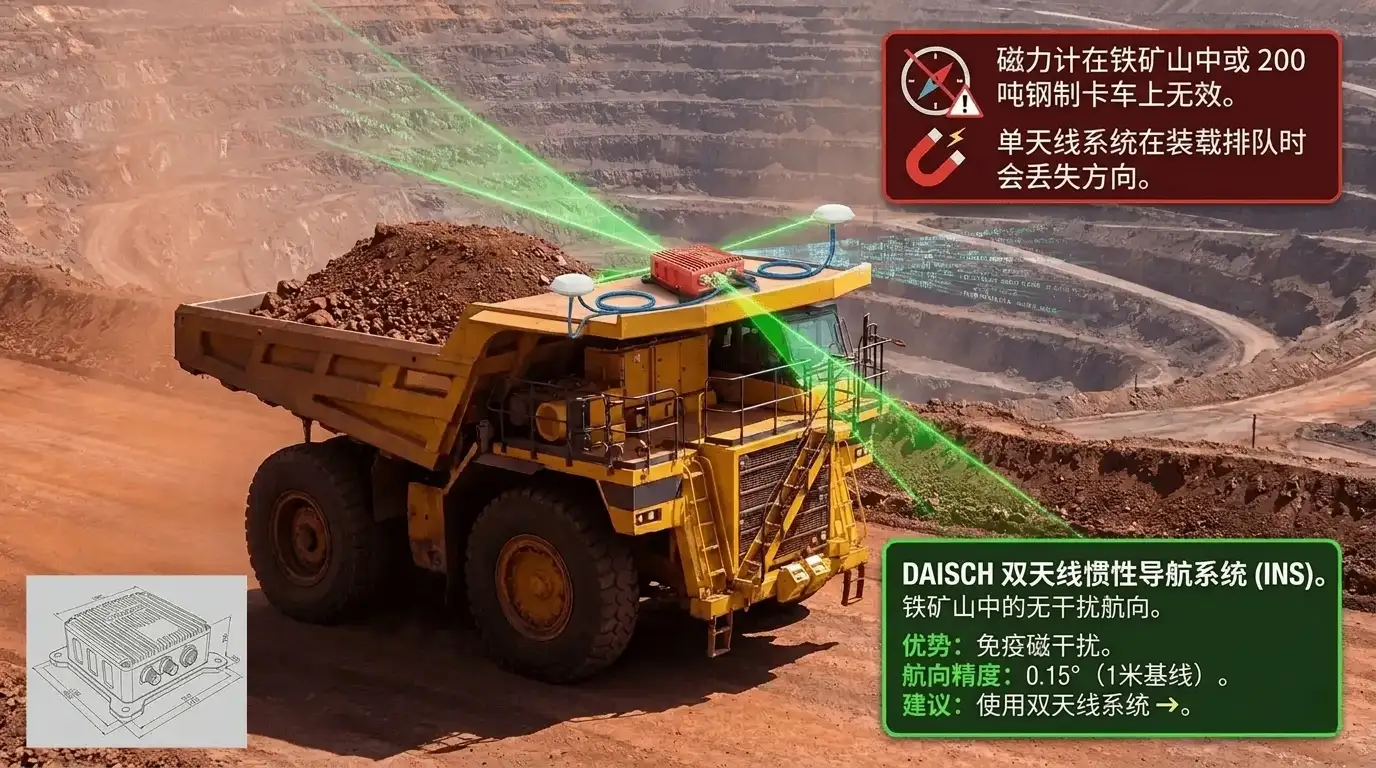
铁矿环境中不受干扰的航向
彻底消除磁干扰风险。我们的双天线 INS 直接由卫星基线解算航向,为自动驾驶运输和驾驶辅助系统提供精确的朝向——即使卡车完全静止也不例外。
- 特性:免疫磁干扰
- 航向精度:0.15°(1m 基线)
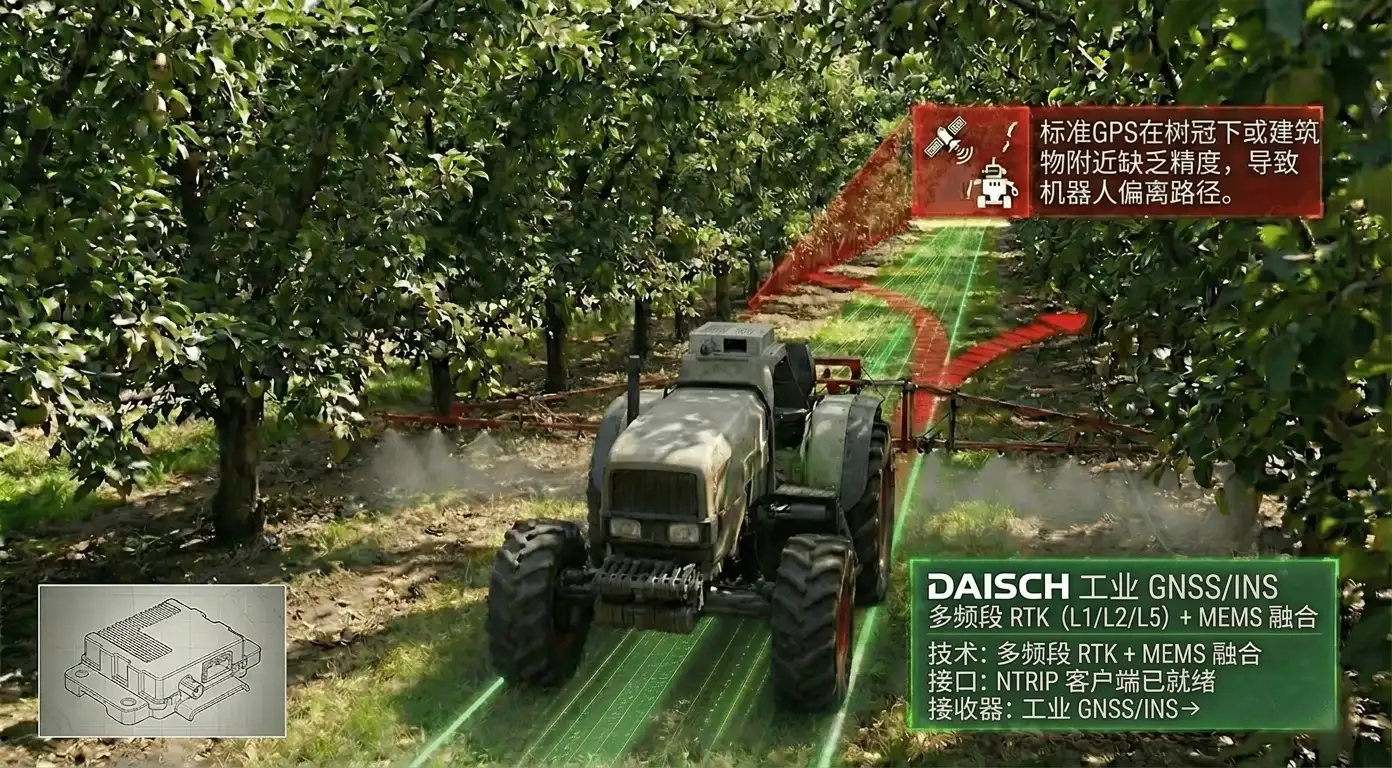
树冠之下的精准作业
你需要厘米级精度,但不必承担军用级的价格。我们的工业级 GNSS/INS 将多频 RTK(L1/L2/L5)与高性价比的 MEMS 融合技术相结合,在部分遮挡环境中保持车道级精度。
- 技术:多频 RTK + MEMS 融合
- 接口:支持 NTRIP 客户端
穿越隧道,精度依旧。
当卫星信号失效时,算法必须接管。DAISCH 系统采用深度传感器融合技术,即使在最恶劣的信号环境中,也能保持厘米级精度。
紧耦合融合
我们不只是简单地把位置结果混合在一起,而是将原始卫星观测量(载波相位)直接与 IMU 数据融合。即使仅可见 2 颗卫星,我们仍能维持受约束的轨迹推算。
- 算法:原始数据融合
- 失锁漂移:<行进距离的 0.2%
城市多路径抑制
城市峡谷中,玻璃幕墙会反射出「鬼影」信号。我们的完好性监测算法能在非视距(NLOS)信号污染解算结果之前,将其识别并剔除。
- 技术:信号完好性监测
- 环境:城市峡谷实测验证
量产一致性
GNSS/INS 的性能取决于能否精确消除安装误差。我们在工厂内将这一环节自动化,确保每一台产品都符合数据手册指标,批批如此。
- 标定:消除安装误差
- 标准:IATF 16949 认证
简化您的 GNSS/RTK 集成
不必再为解析 NMEA 语句而烦恼。我们提供一整套工具,涵盖数据可视化、配置调试与机械安装。
主机端灵活选择
上位机可实时显示数据,并支持 CANOE、TSMaster 读取与显示数据。
TSMaster
NTRIP 配置轻松上手
通过我们简洁的配置工具,输入 NTRIP 服务器信息(IP、端口、挂载点)。支持 4G 模块获取 RTK 数据。
NTRIP 客户端设置指南
提升天线安装精度
由于安装误差难以避免,需通过标定来提升精度。首次安装后,至少需要进行一次学习(Learning)过程。
一次学习过程
技术选型指南
说明独立接收机与紧耦合导航系统之间的差异。
- 连续定位与姿态输出,即使 GPS 信号被遮挡。
- 更强的抗多路径干扰能力。
- 动态运动下的精确速度与姿态估计。
- IMU 品质:零偏不稳定性与噪声密度。
- 融合算法:紧耦合算法比松耦合能显著减小漂移。
- 车辆动态:持续一致的运动与剧烈运动都容易预测。
- RTK 模式:开阔天空条件下可达厘米级精度(1–2 cm)。
- 姿态:高精度横滚/俯仰/航向输出,适用于控制回路。
- 自动驾驶车辆(L2–L4)
- 机器人与无人系统(AMR)
- 智慧农业与矿业
- 硬件:CAN / CAN-FD、RS232。
- 数据输出:位置(LLA)、速度(NED)、姿态(俯仰/横滚/航向)、时间(PPS)。
- 出厂标定:出厂前我们对 IMU 进行全温度标定。
- 杆臂:IMU 与 GNSS 天线之间的距离必须精确测量。
- 安装对准:修正传感器坐标系与车辆坐标系之间的失准。
- 开阔天空:最高精度。
- 城市/半城市:针对多路径抑制优化。
- 平台:车载、机器人。
- 牢固安装 GNSS 天线,保证基线稳定。
- 连接电源与数据接口(CAN)。
- 进行初始机械对准与杆臂配置。
- 系统架构定义(选择接口与精度目标)。
- 传感器选型与布局规划。
- 面向自主功能的算法开发。