
智能运动传感器与倾角仪
无需自行开发 EKF 算法,传感器直接输出无漂移的 横滚、俯仰、航向 数据。 面向机器人等需要高动态性能的 AHRS 应用,到结构监测所需的高精度 倾角传感器。
任何工况下都能保持稳定
无论是面对极端的机械振动,还是细微的温度变化,看看戴世 AHRS 与倾角仪如何持续输出稳定可靠的横滚角、俯仰角与航向角数据。
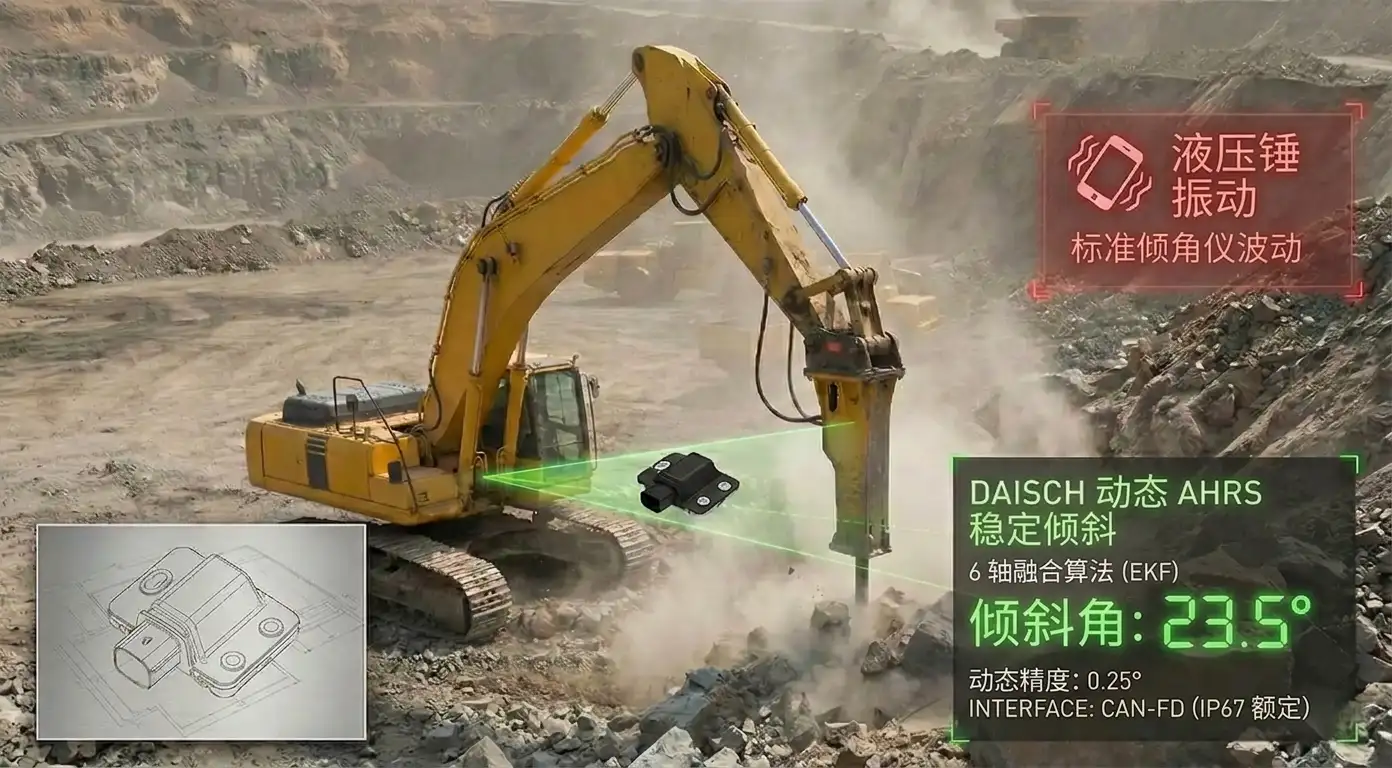
强振动下依然稳定测倾
静态倾角仪在这种情况下无能为力。戴世 动态 AHRS 传感器采用六轴融合算法(EKF),能将真实倾角与振动噪声分离,即使在高冲击作业过程中也能确保铲斗定位稳定。
- 动态精度:振动环境下 0.25°
- 接口:CAN 与 CAN-FD(IP67 防护等级)
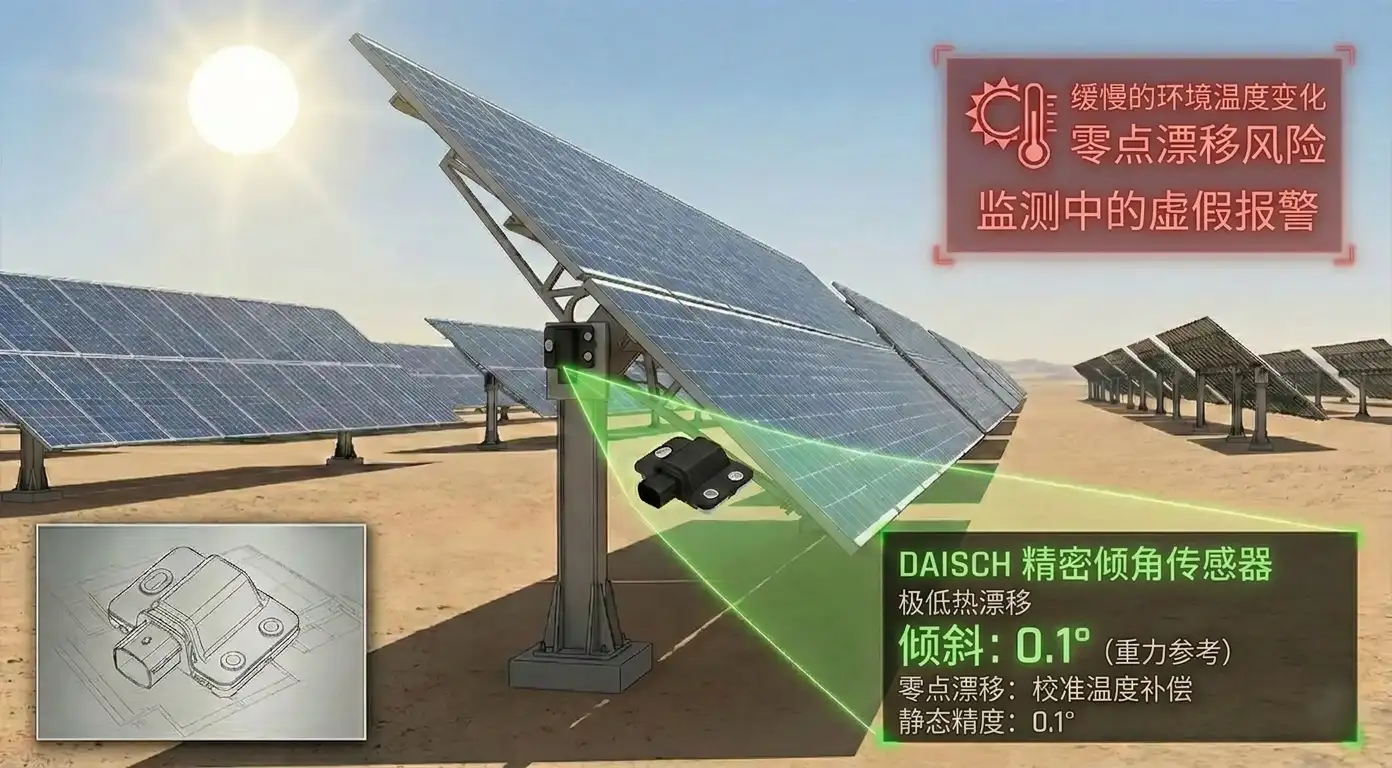
长期保持精准调平
对于准静态应用场景,您需要的不是快速融合,而是稳定性。戴世 倾角仪 具备超低热漂移与高分辨率,非常适合长期部署。
- 静态精度:0.1°(以重力为基准)
- 零点漂移:经温度补偿标定
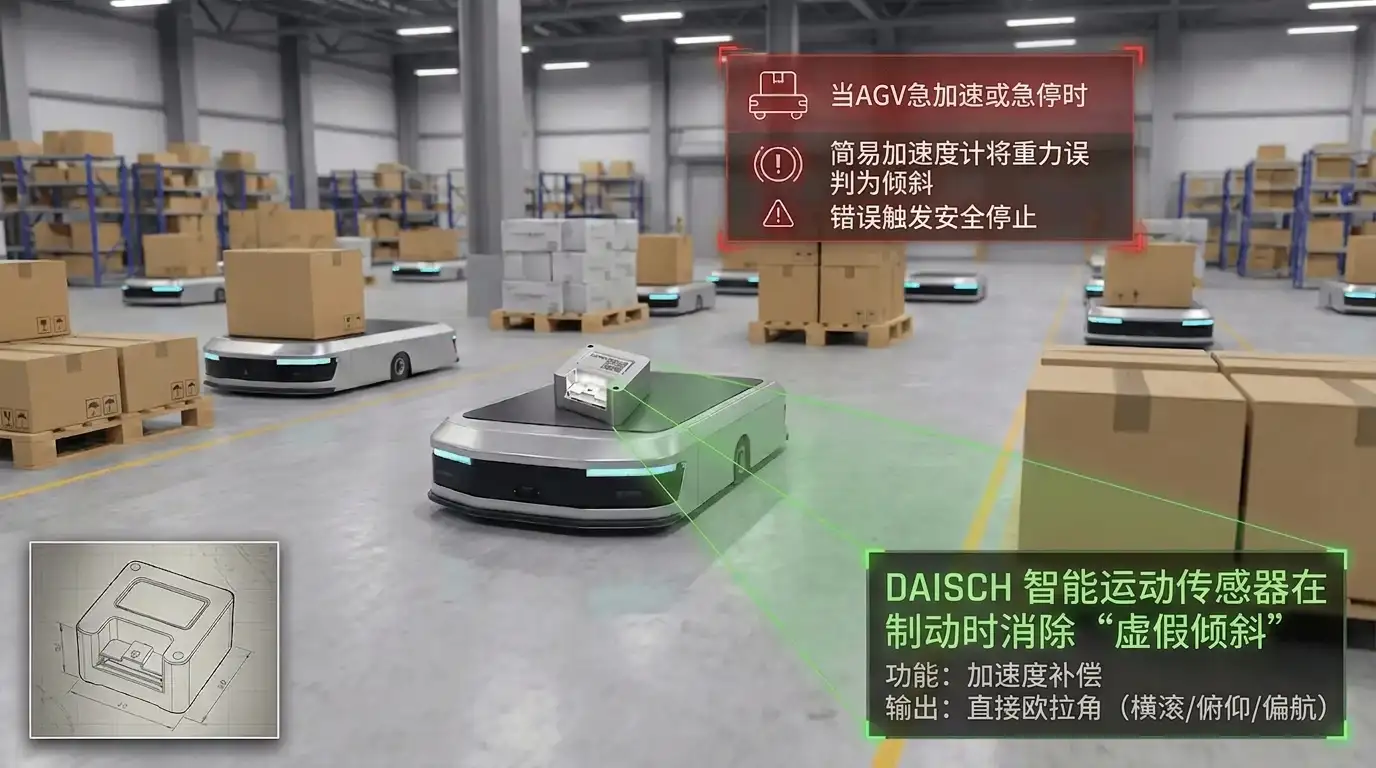
消除刹车时的”虚假倾角”
我们的 智能运动传感器 通过融合陀螺仪数据解决这一问题。该算法能区分”线性加速度”与”真实倾角”,确保机器人在正常作业时不会误触发安全停机。
- 特性:加速度补偿
- 输出:直接输出欧拉角(横滚 / 俯仰 / 航向)
倾角仪与 AHRS 参数对比
按您的运动场景筛选,区分静态与动态解决方案。
| 系列 / 类型 | 适用场景 | 核心参数 | 资料下载 |
|---|---|---|---|
| MS2A 系列 倾角仪 |
“我需要为静止结构(太阳能、桥梁)提供高精度角度监测。”
|
静态精度0.1 °
接口 CAN 与 CAN-FD
零偏不稳定性 0.4 °/h
更新率100Hz
|
数据手册 |
| Smart Motion IM3R 动态 AHRS |
“我需要在运动过程中为机器人、无人机或云台稳定提供稳定的横滚/俯仰角。”
|
动态精度0.25 °
接口UART
融合算法内置 EKF
特性抗振动
|
数据手册 |
| Smart Motion IM1R 加固型 AHRS |
“我需要一款可靠的传感器,用于恶劣户外环境下的挖掘机或 AGV。”
|
动态精度0.25 °
接口UART
融合算法内置 EKF
航向精度1 °
|
数据手册 |
为什么我们的 AHRS 稳如磐石,而其他产品却会漂移。
通用开源滤波算法在高振动或剧烈加速环境下会失效。戴世传感器搭载自研的 DSX™ 融合引擎,专为动态稳定性而调校。
DSX™ 融合引擎
我们的非线性 EKF 能智能区分「重力」与「线性加速度」,消除 AGV 刹车过程中的虚假倾角。
- 技术: 加速度补偿
- 效果: 急停无过冲
抗振免疫
我们不只是滤除数据,更是净化数据。通过硬件减振与主动抗混叠滤波器,有效抑制高频电机噪声。
- 测试: 经振动台实测验证
- 规格: >5g 振动下保持稳定
磁干扰抑制
对于带航向功能的传感器,我们的算法能检测并剔除临时磁异常,防止航向跳变。
- 功能: 硬铁/软铁校准
- 逻辑: 异常剔除
加速您的集成开发
从「开箱」到「输出数据流」只需 15 分钟。我们提供完整的标定与集成工具链。
DS_RVision 软件
实时 3D 可视化横滚 / 俯仰 / 航向角,并支持将数据保存为 CSV 格式。
DBC 文件与 SDK
无需再耗时解析字节流。下载标准 DBC 文件用于 CAN 集成,或直接使用我们开源的 ROS / ROS2 驱动。
C++ / Python 驱动(GitHub)
结构集成
获取所有外壳类型(塑料、铝合金)的详细 2D 图纸与 3D STEP 文件,核对安装孔位与接插件间隙。
引脚定义与接插件指南
技术选型指南
关于稳定性、算法与集成边界的常见问题。
- 开发并调校传感器融合算法(EKF)。
- 手动处理温漂和长期零偏。
- 应对振动、动态运动等实际工况影响。
倾角仪主要测量相对重力的倾角(仅横滚、俯仰),并针对以下场景做了优化:
- 静态或准静态应用。
- 高分辨率倾角测量(例如 0.1°)。
- 结构或机械设备的倾斜监测。
- 出厂标定:每台设备均在全工作温度范围内(例如 -40°C 至 +85°C/105°C)完成标定。
- 补偿模型:温度漂移模型直接内嵌于传感器固件中。
- 鲁棒融合:算法专门设计用于抑制瞬态误差。
- 欧拉角(横滚、俯仰、航向)
- 角速度(已标定)
- 线性加速度(已标定)
对于振动极其剧烈的应用(例如挖掘机),我们建议选用专门的「抗振」系列,该系列采用强力的硬件与软件滤波。
- IP67 防水/防尘等级。
- 12 V / 24 V 直接供电(车载逻辑)。
- 坚固的机械外壳(铝合金)。
- 工业级:UART
- 车载/重载:CAN / CAN-FD
- 预装 DSX™ 融合算法的传感器。
- 标准化的 DBC 文件(用于 CAN)和 SDK。
- 评估工具(DAISCH DS_RVision),可即时可视化。
- 人形与四足机器人(平衡控制)。
- AMR / AGV 平台(导航与安全)。
- 工程与矿山机械(底盘调平)。
涉及安全类的项目,请联系我们的工程团队进行技术评审,以确保产品选型正确(例如符合 ASIL-B 的型号)。